如果你在跟相机打交道——点亮模组、跑路测、搭视觉系统——你一定见过这些数字逐年攀升:200万像素让位给 800万像素,30 fps 让位给 45 或 60 fps,HDR 成为默认配置。相机与处理器之间的线缆必须跟上,而 GMSL 这条用一根细同轴线同时承载视频、控制甚至电力的链路,也一代代成长以领先于它所服务的传感器。GMSL3 就是为今天的高分辨率、高帧率相机而生的世代。本文我们聊聊 GMSL3 为何出现、它与 GMSL2 有何不同、能给你带来什么,以及我们的 ECFG-R2-96792 开发平台如何把 12 Gbps 的 GMSL3 链路搬上你的工作台。
| 特性 | GMSL2 | GMSL3 |
|---|---|---|
| 前向链路速率 | 最高 6 Gbps | 最高 12 Gbps |
| 从容承载的负载 | 200–400万像素传感器,4K30 级视频 | 800万像素级传感器全帧率,4K90 级视频,多传感器聚合 |
| 视频传输 | 像素模式:链路把视频拆解为像素加控制数据 | 新增隧道(tunnel)模式:原生 MIPI CSI-2 流被透明传输 |
| 向下兼容 | — | GMSL3 器件通常也能跑 GMSL2 速率(12/6/3 Gbps) |
| 链路稳健性 | 控制数据带错误检测 | 面向 12 Gbps 工作设计的 FEC 与 CRC 加均衡 |
| 线缆与连接器 | 单根同轴(或 STP),FAKRA,POC | 不变——同样的单根同轴、同样的连接器理念 |
| 典型芯片搭配 | MAX9295 / MAX96717 + MAX9296 | MAX96793 + MAX96792A |
架构级的改变是隧道模式。在 GMSL2 的像素模式下,解串器把输入流拆包为像素与控制数据,再为主机接口重新组装。GMSL3 的隧道模式则直接包裹相机的原生 MIPI CSI-2 流,原封不动地送过链路:内嵌元数据、HDR 子帧结构、传感器特有的负载格式,全部按传感器产出的原样到达。对工程团队而言这不只是便利——你面对的是传感器的真实输出来做开发,而不是链路加工过的重建版本。
GMSL3 芯片也很务实。MAX96793 这样的 GMSL3 串行器既工作在 12 Gbps(GMSL3),也工作在 6 Gbps 与 3 Gbps(GMSL2)速率;MAX96792A 解串器同时接受 GMSL3 与 GMSL2 链路。因此一个支持 GMSL3 的平台同时覆盖两代:你的存量 GMSL2 模组与新的 GMSL3 设计跑在同一张工作台上。
ECFG-R2 是 EyeCloud 面向相机模组开发与路测的双通道开放平台,基于 NVIDIA Jetson Orin Nano 打造。-96792 版本板载 MAX96792A GMSL 3 解串器(最高 12.0 Gbps),是相机模组讲 GMSL3 时的首选型号。
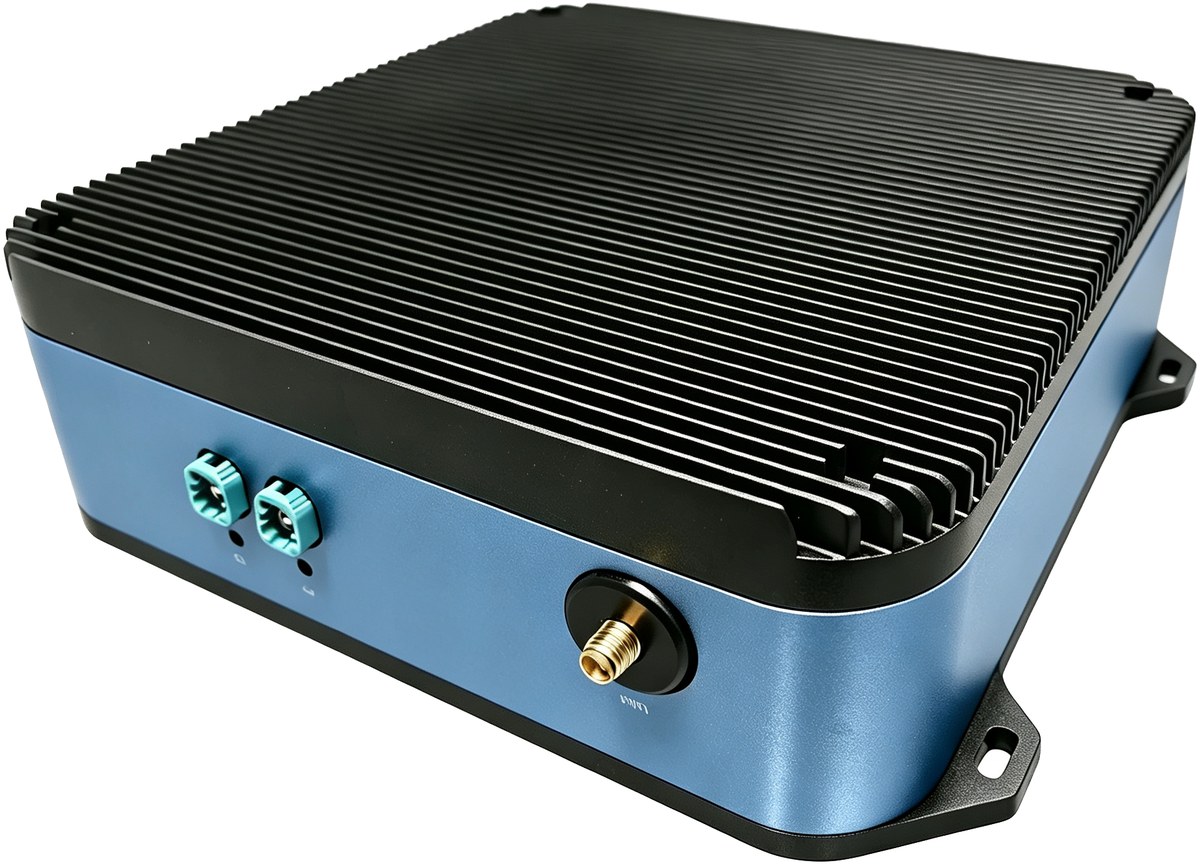
作为 ECFG 系列的一员,它围绕三个理念构建:低代码点亮你自己的相机模组、高带宽数据传输、多品牌解串器适配(GMSL 2/3 与 FPD-Link)。模组设计留在你手里;平台负责把它点亮。
关键规格:
开发工作流刻意保持低代码:从可配置脚本初始化你的传感器与 SerDes 芯片,而无需从零写一套驱动栈;经 I2C 透传读写设备寄存器;控制帧同步信号;逐口切换与监控 POC 供电;经虚拟通道从线性流与 HDR 流采集原始数据。平台随附的交互软件 UGrab 为这一切提供可视化工作流——正是我们在UGrab 深度解析里描述的同一种低代码打法。
在 GMSL3 一侧,ECFG-R2 已完成与 MAX96793 相机侧 GMSL 3 串行器的验证,已验证传感器清单包括 Sony 800万像素级的 IMX728 与 IMX735、HDR 的 IMX490、onsemi AR0830 / AR0820 / AR0234 以及 SmartSens SC8238。部分客户提供的相机型号未列出——联系我们获取最新兼容性清单。
还没上 GMSL3?同一款 ECFG-R2 基础平台另有三种板载解串器版本:ECFG-R2-9296(MAX9296,GMSL 2,默认)、ECFG-R2-954(DS90UB954-Q1,FPD-Link III)与 ECFG-R2-9702(DS90UB9702-Q1,FPD-Link IV)。同样的算力、同样的 FAKRA 输入、同样的软件——你只需选择相机所说的链路。四个版本都列在 ECFG-R2 产品页。
如果你正在用 800万像素级传感器做设计、追求更高帧率或采集 HDR 原始流,6 Gbps 的天花板正是 GMSL3 要移除的约束——而 ECFG-R2-96792 是开始上手的最快路径:一台完整的、Jetson 驱动的开发与路测平台,板载 MAX96792A GMSL 3 解串器,随时点亮你自己的相机模组。


